

ずり出し自動化 L-CROSS®
概要
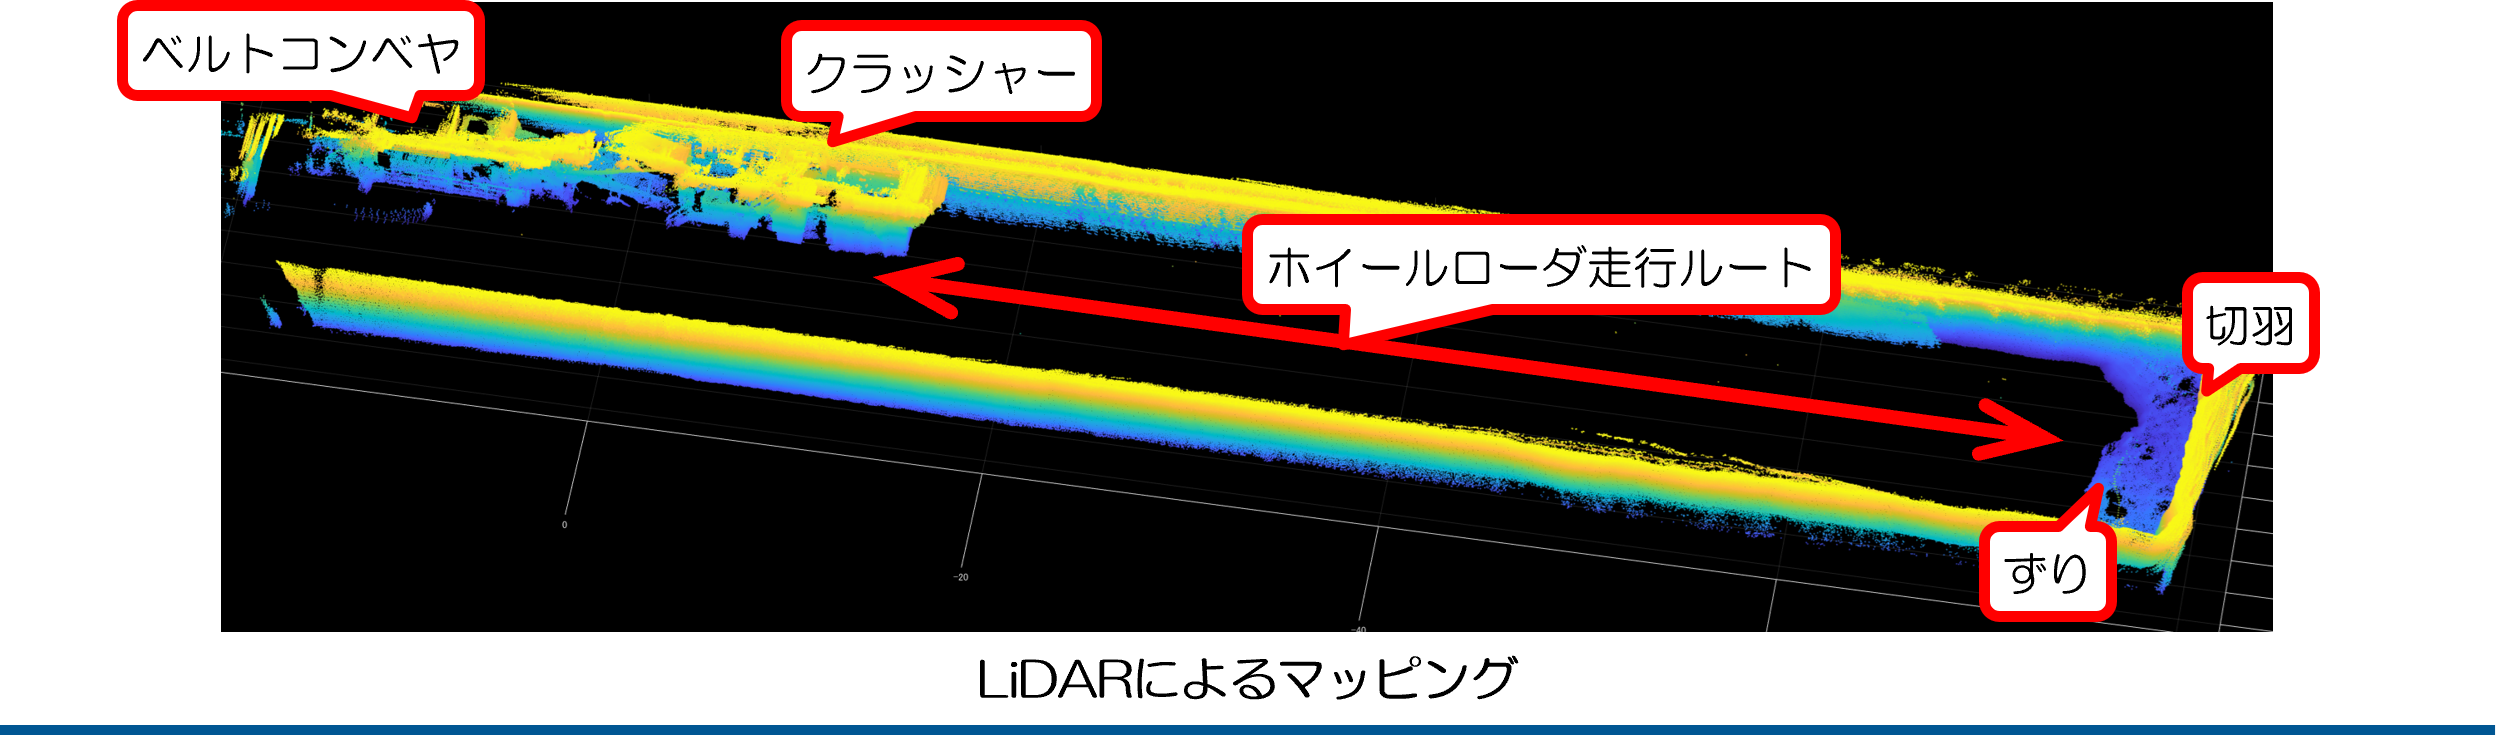
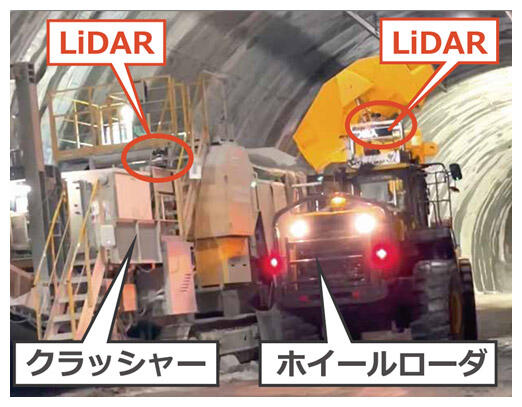
トンネル内のGNSS(Global Navigation Satellite System:衛星測位システムの総称)が利用できない環境下において、ハンドルなどに取り付けた操作機構により自律的に走行・動作するシステムです。ホイールローダ上部に設置したLiDARにより周囲の状況を把握しながら自己位置を推定し、周囲の状況と自己位置の情報をもとに、ずりのすくい上げから搬出用機械に投入するまでの走行ルートを自ら考えます。
メリット
- 作業の省人化:ずりのすくい上げから搬出用機械への投入までの一連の走行・動作をホイールローダが自律的に行うため、ずり出し作業を省人化
- 坑内作業の安全性向上:作業員を危険の伴う坑内作業から遠ざけられることに加え、各種センサによる自動停止機能や外部からの非常停止機能を備えており、安全性が大幅に向上
- 生産性および施工効率の向上:切羽からクラッシャーへのずり投入までの一連動作をスムーズに実行でき、AIによる姿勢制御などを活用することで現場の生産性や施工効率を向上
特徴
- 汎用性の高い外付け操作機構:ハンドル等に取り付ける外付け操作機構を採用しているため、複数のメーカーや機種に対応可能。また、オペレータの操作と機械の動作をあらかじめ学習して再現する機能も有す
- マーカー不要の自己位置推定:キャビン上部に設置したLiDARで周囲の点群データを取得して自己位置を推定するため、トンネル内に特別なマーカー等を設置する必要なし。さらに、クラッシャー側にもLiDARを設置してデータ連携を行うことで推定精度を向上
- AI姿勢制御と自律ルート設定:三軸傾斜計や各種センサのデータに基づき、AIがホイールローダの動作・姿勢制御。また、残りのずり形状からずりが多い位置への走行ルートを自律的に設定して向かい、すくい上げを実施
- スタンドアロン処理と遠隔モニタリング:走行や操作に関する情報は外部と通信することなく車載システム単体で処理。同時に、トンネル内ネットワークを通じて運転状況などの情報を外部からモニタリングすることも可能